@Nyxera0x가 공유한 Claude Opus 기반 Three.js 메카니컬 허밍버드 애니메이션 워크플로우
@Nyxera0x가 공유한 Claude Opus 기반 워크플로우. 레퍼런스 이미지 한 장과 프롬프트 하나로 Three.js 메카니컬 허밍버드 애니메이션을 만들고, 플레이트 아래의 소형 부품 300개, 날개당 유리 베인 7개, 모션 전 정적 이미지 정렬을 적용한 사례.
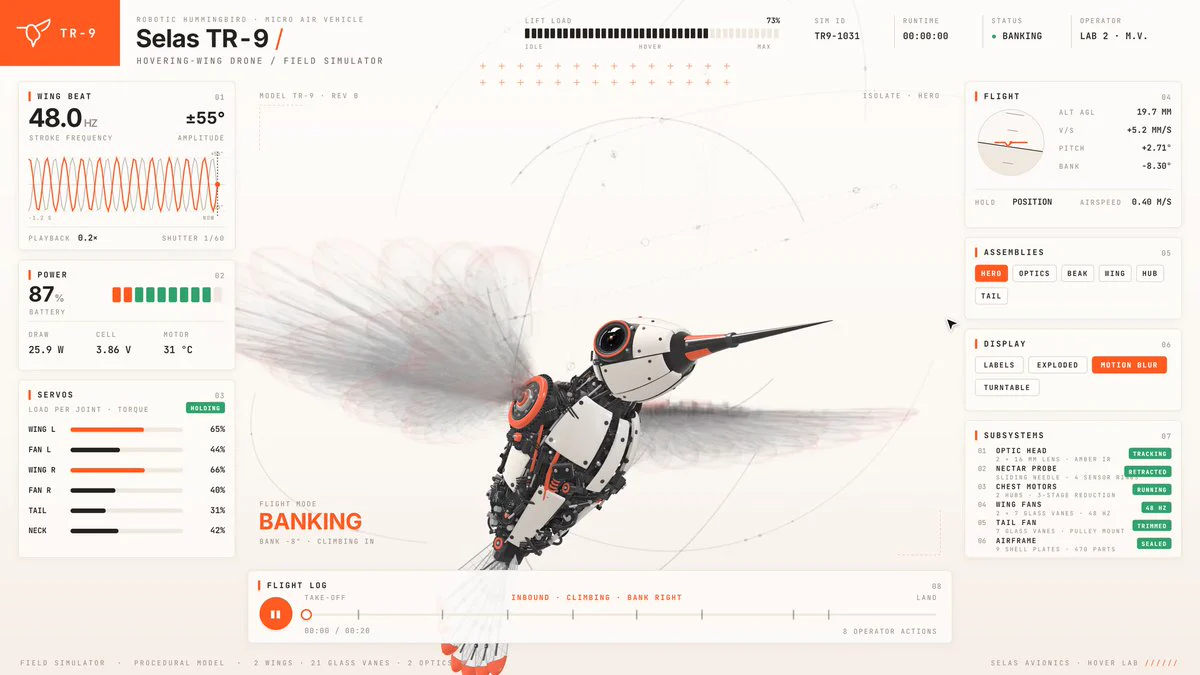
X 사용자 @Nyxera0x는 레퍼런스 이미지 한 장과 프롬프트 하나로 Three.js 메카니컬 허밍버드 애니메이션을 만들었다고 밝혔습니다. 게시물은 플레이트 아래의 소형 부품 300개와 날개당 유리 베인 7개를 설명합니다.
이미지 출처: @Nyxera0x
이미지 출처: @Nyxera0x
Claude Opus 기반 정적 이미지 정렬 및 애니메이션 시퀀스
@Nyxera0x에 따르면 Claude Opus는 자체 정적 이미지를 레퍼런스 사진과 먼저 비교했고, 두 이미지가 정렬된 뒤에만 영상을 시작했습니다.
- 300부품 메카니컬 구조: 플레이트 하단 300개의 소형 부품과 날개당 7개의 유리 베인 구성
- 시퀀스 제어 (1.7초 타이밍): 1.7초 시점에서 날개 루트 언락 및 공중 플립, 샷 속도가 0.4배속으로 감속
- 정밀 디테일: 눈 부위가 4중 링으로 언스레드되며 10블레이드 아이리스 개방, 1.8mm 프로브가 24mm 전진하는 베크(beak) 슬리브 작동
- 역방향 폭발(Explode) 루프: 2초마다 새로운 파트가 전개되며 회전 방향이 전환되어 상단 패스로 상승
출처 범위
이 워크플로우의 세부 내용은 아래에 인용한 @Nyxera0x의 X 게시물에서 보고된 사항입니다.
원문 출처
- @Nyxera0x X 포스트: 2026-11-02 메카니컬 허밍버드 제작 사례